Die Revolution softwaredefinierter Architekturen
Entwickeln. Validieren. Optimieren. Durchgängig.
OSxCAR verbindet portable Fahrzeugsoftware mit einer rekonfigurierbaren Testbench, heterogener Hardware und KI-gestützter Netzwerkoptimierung. Für reproduzierbare Tests und skalierbare SDV-Architekturen.
 Demo
Interaktive Demo
Einklemmschutz in Echtzeit – WebAssembly-Komponenten steuern ein Fahrzeugfenster live im Browser.
 Video 1:09
Wasm-Components
Portable software modules for any target platform – compile once, run anywhere.
Die Hardware wechselt. Die Software bleibt.
OSxCAR entwickelt eine offene Plattform, die die Ausführung desselben Software-Binarys über CPU, GPU und Mikrocontroller hinweg ermöglicht – vom Test bis zur Serie.
Ein Binary für alle Zielsysteme
Von der Simulation bis ins Fahrzeug – auf CPU, GPU und Mikrocontroller. Unverändert.
Keine Rekompilierung. Keine Anpassung. Eine Softwarebasis für jede Zielplattform.
Software als Produkt
Einmal bauen. Überall einsetzen.
Versioniert, modular, mit stabilen Schnittstellen – ohne Vendor Lock-in integrierbar.
Geschwindigkeit & Effizienz
Minuten statt Monate.
Testumgebungen sofort verfügbar. Weniger Aufwand, weniger Kosten, schnellere Ergebnisse.
Sicherheit & Compliance
Was getestet wurde, läuft in Serie.
Konsistente Ausführung über den gesamten Lebenszyklus – für funktionale Sicherheit und Cybersecurity.
Basierend auf offenen Standards wie WebAssembly und W3C.
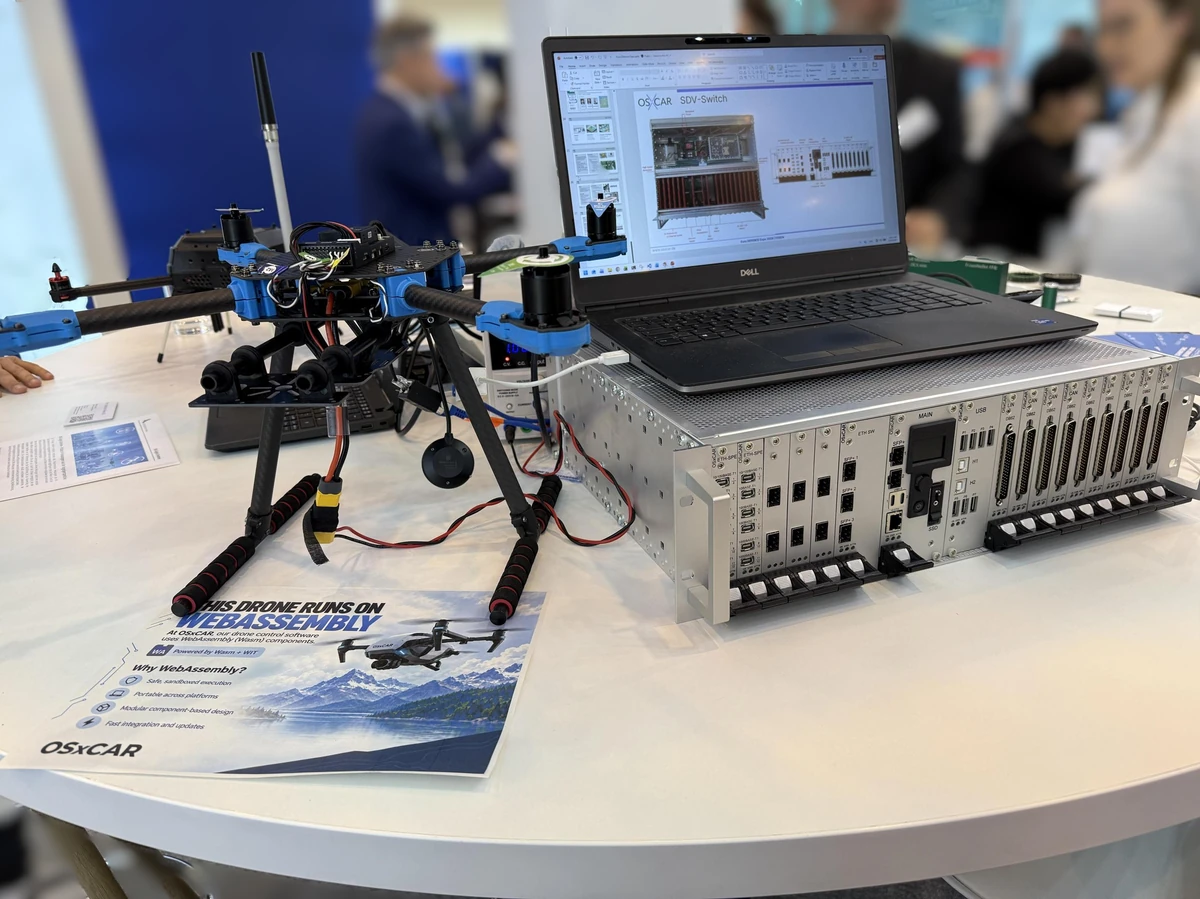
Unabhängig von Hardware, Betriebssystem und Prozessorarchitektur – einsetzbar vom Fahrzeug bis in Branchen wie Robotik, Avionik und Medizin.
Ein neuer Ansatz für Fahrzeugsoftware
Software wird für jede Zielplattform angepasst.
Ein Binary läuft von der Simulation bis ins Fahrzeug — ohne Porting, ohne Rekompilierung.
- Simulation Funktionen modellieren und validieren
- Test Automatisiert prüfen auf virtueller und realer Hardware
- Fahrzeug Identisches Binary im Steuergerät
- Cloud Gleiche Module für Updates und Betrieb
Was in der Simulation funktioniert, funktioniert identisch im Fahrzeug.
Technologische Grundlage
Für wen ist OSxCAR relevant?
Zulieferer
Software einmal entwickeln und auf jeder Zielplattform einsetzen — ohne Porting.
Forschung
Offene Plattform für reproduzierbare Experimente mit portabler Fahrzeugsoftware.
Entscheider
Entwicklungskosten senken und Time-to-Market verkürzen durch echte Software-Wiederverwendung.
Neugierig?
Was ist ein softwaredefiniertes Fahrzeug — und warum verändert es die Branche?
Aktuelles
Das Projekt entwickelt sich kontinuierlich weiter — von neuen Demonstratoren bis zu wissenschaftlichen Veröffentlichungen.
Das Projekt hinter OSxCAR
OSxCAR ist ein EFRE-gefördertes Forschungsprojekt (EFRE-20800271, Laufzeit 06/2024 – 05/2027). Fünf Partner aus Industrie und Wissenschaft entwickeln gemeinsam die technologische Grundlage für hardwareunabhängige Fahrzeugsoftware.
- 🔹 Konsortialführer: Aptiv Services Deutschland GmbH
- 🔹 Partner: Bergische Universität Wuppertal, Universität Bielefeld, paraXent GmbH, CETEQ GmbH
- 🔹 Gefördert durch: EFRE/JTF-Programm NRW